La historia de la agricultura, intrínsecamente ligada a la labor de los polinizadores naturales, se enfrenta hoy a un desafío sin precedentes. La disminución global de las poblaciones de insectos polinizadores, como las abejas y las mariposas, ha encendido las alarmas y ha impulsado la búsqueda de soluciones innovadoras. En este contexto, la robótica emerge como una esperanza, ofreciendo el desarrollo de insectos robóticos para la fertilización y polinización, buscando complementar o incluso, en ciertos escenarios, reemplazar a sus contrapartes biológicas.
La Crisis de los Polinizadores Naturales
Las abejas, mariposas y otros polinizadores han garantizado la reproducción de plantas y la producción de alimentos durante millones de años. Sin embargo, la agricultura moderna enfrenta una crisis silenciosa pero decisiva. En las últimas décadas, el número de polinizadores disminuye rápidamente debido a la degradación del medio ambiente y al cambio climático, lo que, según las investigaciones, podría poner en peligro hasta un tercio de los alimentos de consumo humano.
Aunque no sea una cita literal de Einstein, la frase "si las abejas desaparecen, la humanidad también lo hará" resalta una verdad fundamental: nuestra alimentación depende en buena medida de estos pequeños insectos. En Europa, las poblaciones de polinizadores silvestres, incluyendo abejas, mariposas, sírfidos y polillas, han sufrido un declive marcado. Aproximadamente 1 de cada 3 especies está en retroceso y una de cada diez está en peligro de extinción.
Organismos como la FAO estiman que tres de cada cuatro especies de cultivos alimentarios (75 %) dependen, en alguna medida, de la polinización animal. Además, esta polinización sostiene en torno al 35 % del volumen de la producción agrícola mundial e influye en el rendimiento de 87 de 115 cultivos clave. Según datos de Statista, en apenas una década, el planeta ha perdido cerca de la mitad de sus mariposas, escarabajos y abejas, afectando en promedio al 41 % de las especies de insectos. En Europa, el Grassland Butterfly Index muestra una caída de algo más del 50 % desde 1991 hasta 2023, reflejando la pérdida y degradación de hábitats agrarios.
Estas disminuciones se deben a factores como el cambio climático, la pérdida de hábitats naturales, el uso excesivo de pesticidas y la contaminación. Para el sector agroalimentario, esto se traduce en un riesgo económico directo: mayor coste de producción y menor rendimiento de cultivos. En este contexto, el interés por las abejas robóticas y los robots de polinización capaces de complementar a los polinizadores naturales no ha dejado de crecer.
El Surgimiento de la Polinización Robotizada
Para enfrentar el problema de la disminución de polinizadores, ingenieros investigan si la tecnología podría ayudar, especialmente por medio de robots a escala de pequeños insectos. La polinización robotizada es una tecnología emergente que busca reemplazar o complementar a los polinizadores naturales mediante robots.
Concepto y Bases Tecnológicas
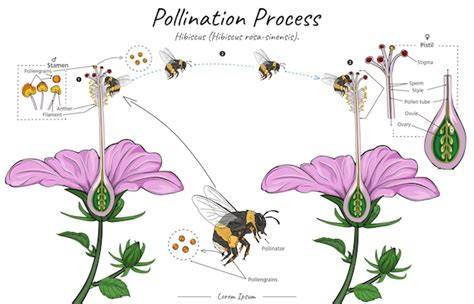
Cuando hablamos de abejas robóticas o robots de polinización, no nos referimos a una única tecnología, sino a un diverso conjunto de enfoques que buscan imitar, o al menos complementar, la labor de los insectos. Los robots polinizadores están equipados con sensores y sistemas de navegación para identificar flores y realizar transferencias de polen precisas. Estos robots podrían desempeñar un papel importante frente al declive de las abejas, causado por pesticidas, enfermedades y cambios climáticos. Aunque estos robots aún no superan a las abejas en términos de precisión y resistencia, representan un avance importante en el campo de la robótica bioinspirada.
La polinización robotizada sigue en desarrollo, con la innovación tecnológica avanzando rápidamente para abordar algunos de los desafíos más urgentes en la agricultura moderna. Uno de estos avances promete revolucionar la forma en que cultivamos alimentos, al permitir que la polinización deje de depender exclusivamente de los insectos naturales.
El Biomimetismo como Inspiración
El biomimetismo en robótica consiste en inspirarse en las estructuras, comportamientos o mecanismos del mundo vivo para diseñar robots más eficientes. El diseño de estos robots se inspira directamente en la anatomía de las abejas, especialmente en sus alas y su capacidad para volar con agilidad. El biomimetismo no se limita a la forma física; también incluye los materiales utilizados, como los músculos artificiales de elastómero, que imitan tejidos biológicos.
Avances Clave en Robots Polinizadores
Inspirados por la anatomía y los movimientos de polinizadores naturales, como las abejas, los investigadores han desarrollado robots aéreos diminutos que superan los obstáculos de versiones anteriores en términos de agilidad, resistencia y precisión. La capacidad de los robots para realizar vuelos precisos durante períodos prolongados tiene implicaciones significativas para la polinización mecánica.
Microrrobots Voladores del MIT: Agilidad y Resistencia Mejoradas
El Instituto Tecnológico de Massachusetts (MIT) ha desarrollado una nueva generación de robots inspirados en insectos. Estos robots-insectos, más ligeros que un clip, están diseñados para imitar los movimientos rápidos y ágiles de los polinizadores naturales. El objetivo es que estos robots puedan polinizar cultivos en entornos donde los polinizadores naturales no pueden sobrevivir, como invernaderos con iluminación ultravioleta o incluso en futuras colonias en Marte.
Un equipo del MIT presentó un nuevo diseño, mucho más ágil que sus predecesores, capaz de volar 100 veces más. Los nuevos robots pueden volar en modo estacionario durante más de 1,000 segundos, es decir, casi 17 minutos, una duración 100 veces superior a las versiones anteriores. Estas hazañas son posibles gracias a un diseño optimizado, que reduce las interferencias entre las alas y mejora la estabilidad.
- Diseño y Construcción: A diferencia de los modelos antiguos con ocho alas, los nuevos robots solo tienen cuatro, lo que mejora su eficiencia. El diseño actual de los robots presenta una configuración de cuatro alas, en contraste con modelos previos que utilizaban ocho. Al simplificar la estructura y optimizar la disposición de las alas, los investigadores lograron mejorar la eficiencia aerodinámica, evitando la interferencia de flujo de aire entre las alas.
- Tecnología de Alas: El diseño incorpora alas artificiales que imitan el movimiento natural de las alas de los insectos, aumentando su estabilidad y capacidad de carga. Los investigadores también han desarrollado bisagras de alas más largas, de aproximadamente 2 centímetros, y resistentes, fabricadas mediante un proceso de corte láser ultrapreciso.
- Capacidades de Vuelo: El robot, del tamaño de un insecto, funciona batiendo sus alas y puede incluso realizar complejas maniobras acrobáticas, como dobles volteretas. En pruebas de laboratorio, estos robots pueden mantenerse en vuelo por 1.000 segundos, mientras realizan acrobacias complejas, como dar varios giros en el aire, con mayor rapidez y control que prototipos previos.
- Aplicaciones: Esto abre opciones para polinización mecánica en ambientes controlados (invernaderos, granjas verticales), donde la navegación es más predecible y las condiciones son estables. Suhan Kim, del MIT, mencionó que "este tipo de robots abrirá un tipo muy nuevo de casos de uso; por ejemplo, podemos pensar en la polinización artificial. Como nuestro robot parece un insecto y es muy ligero y pequeño, si podemos controlarlo con precisión, podríamos hacer algo sobre flores u hojas, lo que requiere interacciones muy delicadas”.
- Futuro: Diseñados para funcionar en enjambres que partirían de 'colmenas mecánicas', este prototipo mejora la durabilidad y agilidad de vuelo. Un objetivo a largo plazo del equipo del MIT es equipar a los robots con baterías y sensores diminutos, lo que permitiría su uso fuera del laboratorio.
RoboBee de Harvard: Pionero en Microrobótica Voladora
Desde hace más de una década, la Universidad de Harvard trabaja en el desarrollo de RoboBee, un microrrobot volador del tamaño de un insecto que pesa apenas 80 mg y tiene un tamaño de 3 centímetros. Este es uno de los prototipos más conocidos de abejas robóticas.
- Construcción: Está construido con una micro-estructura ultraligera y alas batientes accionadas por actuadores piezoeléctricos, capaces de aletear a muy alta frecuencia para generar sustentación y maniobrar en espacios reducidos.
- Potencial: La plataforma nació como proyecto de investigación y abre aplicaciones futuras en inspección, rescate y, a largo plazo, polinización asistida en entornos controlados.
- Innovaciones Recientes: En abril de 2025, el equipo presentó un tren de aterrizaje inspirado en la típula (crane fly) que permite posadas suaves y estables, acompañado de mejoras en el controlador de vuelo. El nuevo diseño añade patas largas y articuladas que absorben vibraciones y facilitan la transición aire-suelo.
Enjambres de Microdrones de UC Davis para Polinización a Gran Escala
En California, el equipo de la Universidad de UC Davis presentó a la competición NASA Gateways to Blue Skies 2025 un sistema de polinización basado en mini drones que imitan patrones de vuelo de abejorros para asistir la polinización a gran escala.
- Tecnología de Polinización: Se trata de una propuesta de enjambre cuyos mini drones están equipados con probóscides electrostáticas o boquillas especiales para transferir polen en cultivos de alto valor, como almendros y frutales. Plantean dos herramientas de polinización:
- Rociadores de polen: Incorporan un micro spray o difusor capaz de liberar pequeñas dosis de polen en suspensión.
- Polinización por contacto (probóscide electrostática): Cada dron está equipado con un brazo flexible que imita la probóscide de un insecto y una punta electroestática para recoger y depositar polen flor a flor.
- Operación: La idea es operar en entornos agrícolas con rutas planificadas y coordinación de flota, como complemento cuando falten polinizadores o en cultivos bajo condiciones controladas. La flota está formada por microdrones multirrotor equipados con cámara y marcadores de visión por computador para localizar flores y posicionarse con precisión.
BionicBee de Festo: Innovación en Vuelo Biomimético y Coordinación
El BionicBee es un proyecto de la Bionic Learning Network de Festo, presentado en 2024 como el robot volador más pequeño desarrollado hasta ahora por la compañía. Se trata de una 'abeja' artificial de unos 22 cm de largo, 24 cm de envergadura y 34 g de peso, con alas batientes que imitan la biomecánica de un insecto real. Es capaz de volar en enjambre de manera autónoma.
- Características: Equipadas con un mecanismo de alas batientes y un sistema GPS, las BionicBees pueden comunicar su posición y coordinar su comportamiento como un enjambre real.
- Impacto: Aunque no está diseñado específicamente para polinización agrícola, su importancia radica en los avances en robótica biomimética, replicando el movimiento de las alas, la coordinación en enjambre y la comunicación entre unidades. Estos logros tecnológicos permiten comprender cómo controlar robots voladores ultraligeros con precisión y eficiencia, capacidades que podrían trasladarse en el futuro al desarrollo de robots polinizadores para la agricultura.
Beneficios y Aplicaciones Potenciales
El uso de abejas robóticas y sistemas de polinización artificial no pretende sustituir a los polinizadores naturales, sino aportar soluciones complementarias allí donde las abejas no alcanzan o directamente sus poblaciones han disminuido. Los robots polinizadores ofrecen una serie de ventajas clave para la agricultura moderna:
- Seguridad Alimentaria Garantizada: Permiten mantener las cosechas en campañas críticas, evitando pérdidas económicas cuando hay escasez de abejas.
- Mayor Control en Entornos Agrícolas: En invernaderos y cultivos intensivos, los robots ofrecen una polinización precisa, en el momento y lugar adecuados, maximizando la producción de frutas y hortalizas.
- Resiliencia Frente al Cambio Climático: Las abejas robóticas no dependen de condiciones ambientales como lluvias, olas de calor o floraciones desincronizadas, y pueden operar en condiciones adversas (humedad, temperaturas extremas o mallas protectoras).
- Optimización de Recursos: Algunos sistemas integran sensores e inteligencia artificial que no solo polinizan, sino que también recogen datos sobre salud vegetal, humedad o apertura floral. La introducción de robots polinizadores podría mitigar problemas derivados de la disminución de poblaciones de abejas y otros insectos polinizadores, además de minimizar el uso de pesticidas y fertilizantes, lo que reduciría los impactos negativos sobre el medio ambiente.
- Agricultura Sostenible: El desarrollo de esta tecnología representa un paso importante hacia una agricultura más sostenible, alineándose con las metas globales de conservación de la biodiversidad y reducción de emisiones de carbono. Además, al ser diseñados para funcionar en interiores, estos robots serían ideales para entornos agrícolas verticales, que requieren menos tierra y recursos hídricos que las prácticas tradicionales.
En el futuro, estos dispositivos podrían polinizar cultivos en entornos cerrados, como almacenes agrícolas multiestructurales. Al proporcionar una alternativa eficaz a los polinizadores naturales, los insectos robóticos podrían desempeñar un papel crucial en garantizar la seguridad alimentaria en un mundo con una población en crecimiento.
Tipos de Polinizadores Robóticos Desarrollados
No se trata de una única solución, sino de un abanico de dispositivos en distintas fases de desarrollo que buscan imitar o complementar la labor de los insectos:
- Micro-robots tipo insecto: Inspirados en la morfología y el vuelo de los insectos, proyectos como RoboBee del Wyss Institute (Universidad de Harvard) han logrado crear diminutos robots con alas batientes capaces de volar, aterrizar y realizar maniobras complejas.
- Drones con sistemas de polinización: Varias universidades y startups han probado drones equipados con sistemas de dispersión de polen. Algunos utilizan descargas electrostáticas para adherir y transferir polen, mientras que otros ensayan métodos innovadores, como burbujas jabonosas cargadas de polen.
- Robots de invernadero: Son plataformas autónomas que recorren pasillos y estimulan mecánicamente la flor, como el robot Polly+, desarrollado por Arugga AI Farming, que sustituyen a los abejorros en los cultivos de tomate y ya se usa en Reino Unido.
- Polinización mecánica terrestre: Incluyen dispositivos portátiles o montados que colectan y depositan polen con carga electrostática o vibración (útiles en arándano y aguacate donde la biología floral complica la polinización).
Los prototipos más avanzados, desarrollados por instituciones como MIT y UC Davis, exploran enjambres de micro-robots, capaces de volar de forma coordinada, evitando colisiones y optimizando la cobertura de las flores.
Desafíos y Perspectivas Futuras
Aunque estos robots han alcanzado logros impresionantes, aún queda trabajo por hacer. El horizonte de la polinización robótica se mueve entre la promesa tecnológica y la necesidad urgente, y aún persisten retos técnicos, económicos y ecológicos.
Los investigadores planean ampliar la duración de vuelo a más de 10,000 segundos y mejorar la precisión para que puedan aterrizar y despegar de flores específicas. Con el tiempo, estas innovaciones podrían dar lugar a sistemas integrados que combinen sensores, inteligencia artificial y autonomía completa, llevando la polinización mecánica a nuevos niveles.
Por un lado, la investigación avanza hacia enjambres coordinados de micro-robots capaces de trabajar como un ecosistema artificial. Con mejoras en autonomía energética, navegación y miniaturización, podrían desempeñar un papel importante en agricultura de precisión, invernaderos y granjas verticales. Sin embargo, los propios científicos reconocen que todavía está lejos de igualar la eficiencia de una abeja real en términos de resistencia, orientación y autonomía.
De cara al futuro, la mayoría de especialistas coinciden en que la polinización robótica será un complemento, no un sustituto. La pregunta central sigue abierta: ¿pueden las abejas robóticas sustituir o al menos complementar a los polinizadores naturales? La respuesta probablemente se encuentre en una combinación de esfuerzos para proteger a los polinizadores naturales y el desarrollo continuo de estas tecnologías para apoyar la producción agrícola global.
tags: #insectos #roboticos #fertilizar